Roboti industriali, coboti si AGV/AMR
Electronica pentru Robotica
Fabricam PCB, asamblam PCBA si producem cablaje pentru roboti unde placa, conectorul, firmware-ul si testul trebuie sa ajunga in aceeasi fereastra de integrare.
SMT pentru placi compacte de senzori si control
Inspectie X-Ray unde lipiturile sunt ascunse
Recomandat pentru placi care intra direct in robot
Control de livrare pentru programe cu comenzi esalonate
Pe scurt
- Robotica cere PCB, PCBA si cablaje validate ca sistem, nu cumparate ca piese izolate.
- Pentru lot pilot, blocam Gerber, BOM, CPL, firmware si planul de test pe aceeasi revizie.
- Recomandam AOI, X-Ray pentru BGA/QFN si FCT 100% pe placile care intra direct in robot.
- Un program multi-PO trebuie separat pe risc: materiale, plata, productie, test si expediere.
Ce acoperim pentru programe de robotica
Robotica este un sistem mecatronic in care electronica nu poate fi separata usor de miscare, cablare si test. Un robot industrial foloseste controlere, senzori, actuatori si interconectari care trebuie sa functioneze coerent dupa vibratii, cicluri de pornire si interventii de service. De aceea tratam RFQ-ul ca pe un pachet de date: PCB, BOM, CPL, firmware, pinout, cablaje, fixture si criterii de acceptare.
PCBA pentru controlere si motor drivers
Asamblare SMT/THT pentru placi de control, drivere de motor, module I/O si placi de senzori unde alimentarea, zgomotul si disiparea termica trebuie tratate impreuna.
PCB multistrat si rigid-flex
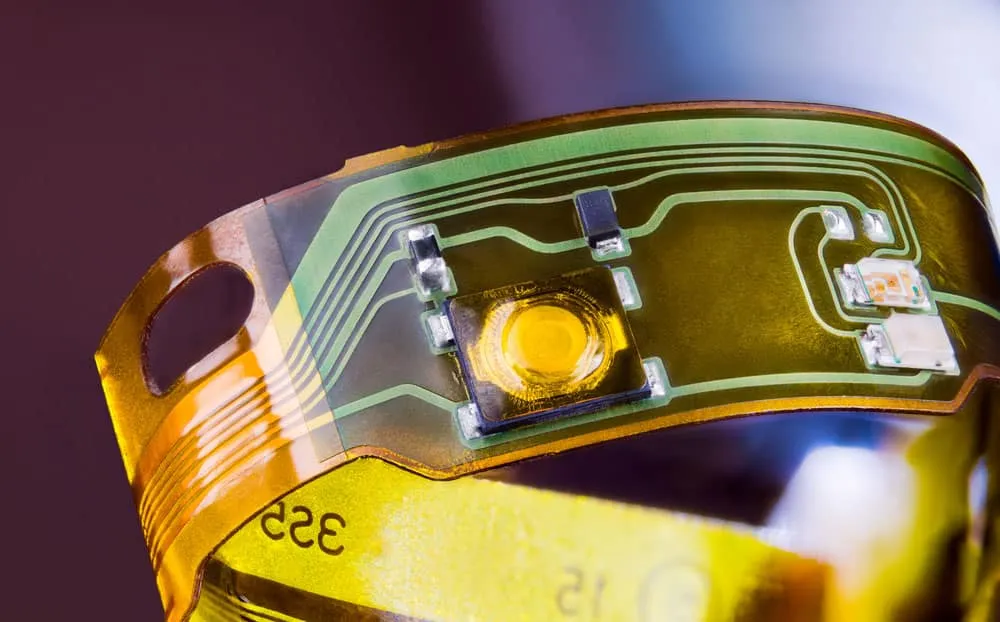
Fabricare PCB FR-4 High-Tg, HDI, rigid-flex sau cu impedanta controlata pentru placi compacte, trasee rapide, senzori si module de comunicatie.
Cablaje pentru miscare repetata
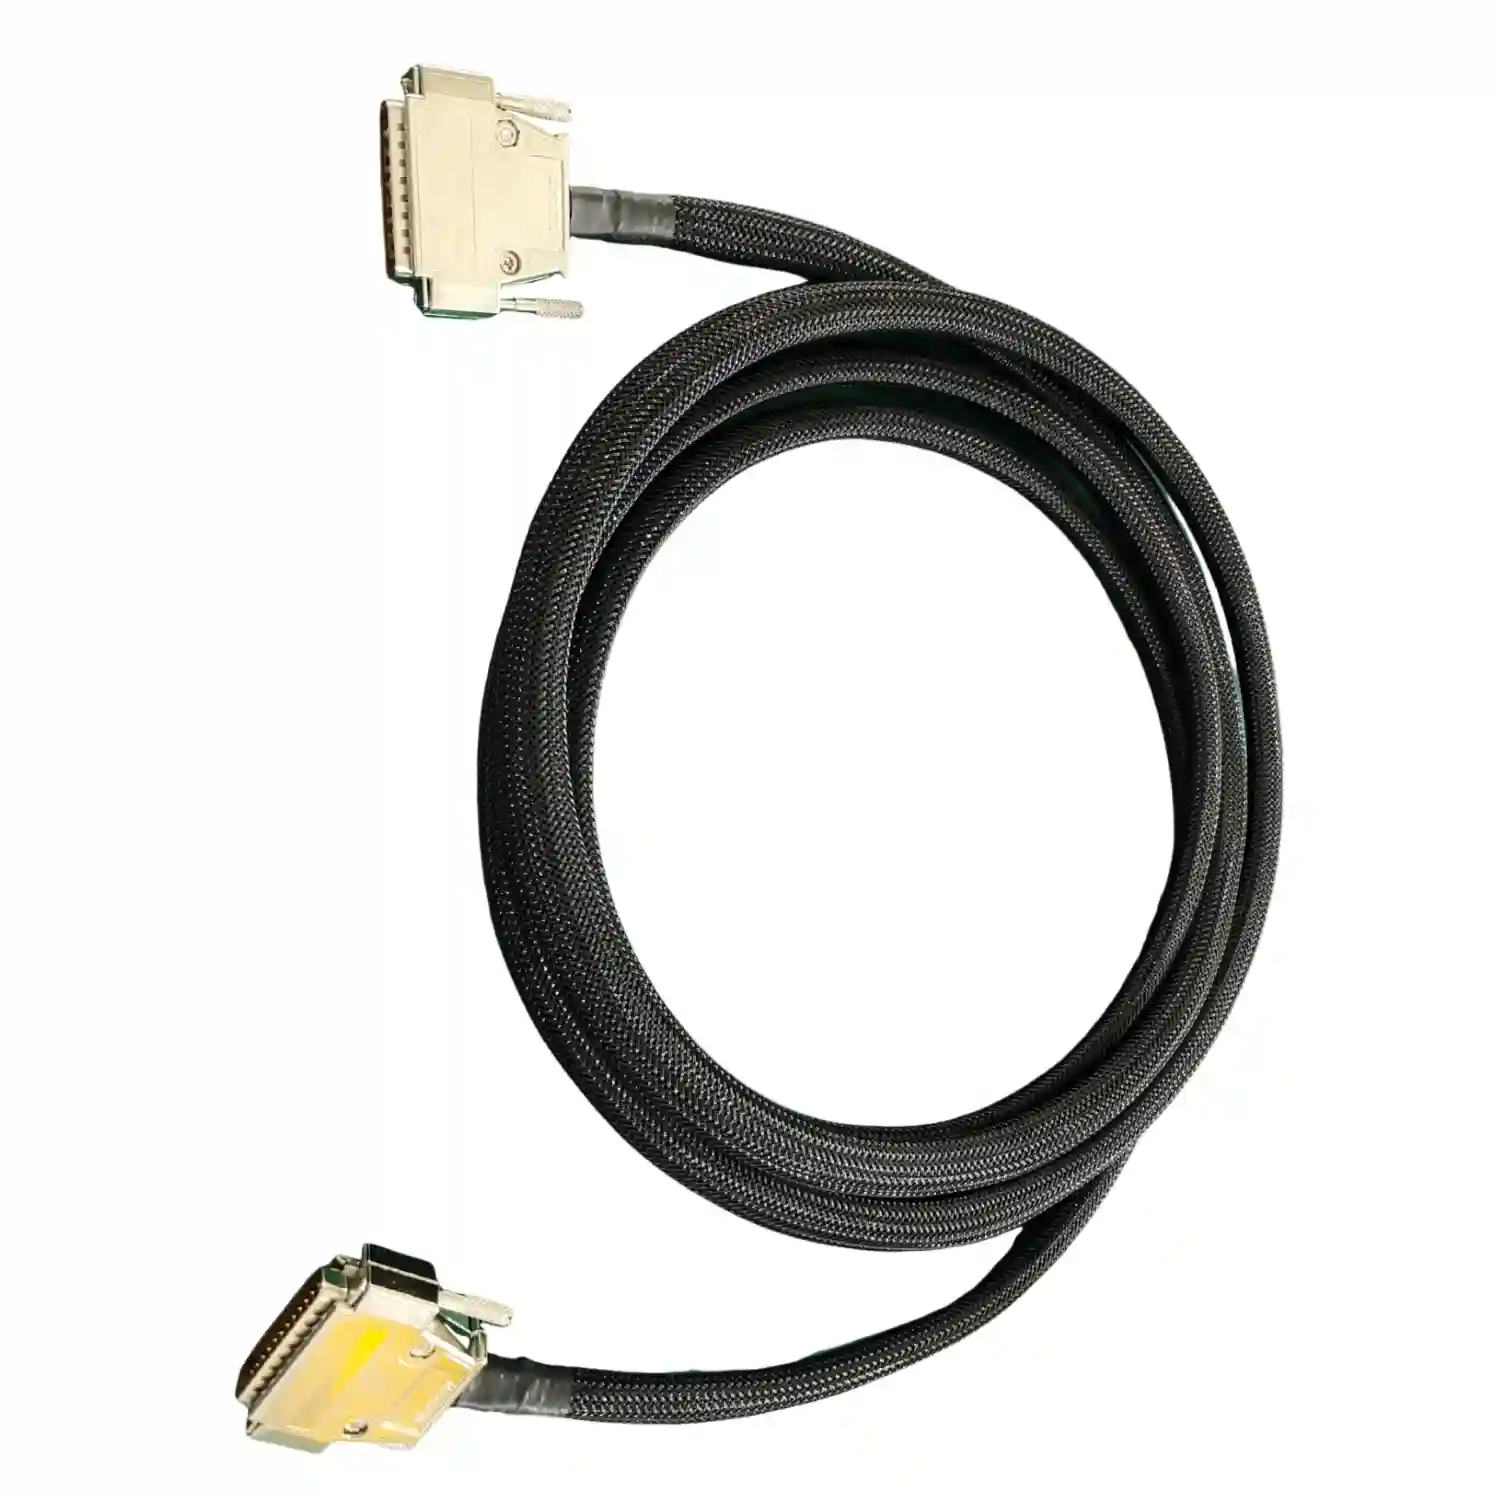
Ansambluri de cabluri pentru axe mobile, lant portcablu, EOAT, viziune si conectare servo, cu routing, shielding si strain relief definite in desen.
Fixture, firmware si test functional
Integram programare firmware PCBA, fixture ICT/FCT si loguri de test pentru module care trebuie sa porneasca, sa comunice si sa comande actuatori inainte de livrare.
Control pe comenzi esalonate si termene
Pentru rollout-uri cu mai multe comenzi, urmarim separat materialele, plata, productia, testul si expedierea, ca riscul unei parti sa nu blocheze tot programul.
Integrare PCBA, cablaje si box build
Cand robotul include placa, harness, carcasa, panou sau subansamblu mecanic, putem livra pachetul ca unitate testata, nu ca elemente fara responsabil comun.
Cum lucram
Programe de PCBA pe mai multe comenzi pentru robotica
Pentru un rollout de robotica structurat pe mai multe comenzi cu livrari esalonate, ferestrele de integrare sunt sensibile si o singura comanda intarziata poate bloca intregul program.
De aceea urmarim fiecare comanda separat: revizie, materiale, plata, productie, test si expediere. Confirmam plata rapid si avertizam din timp pentru comanda cu risc de termen, in timp ce celelalte raman pe grafic, mentinand vizibilitatea pe status fara escaladare inutila.
Unde apar riscurile in electronica de robotica
Riscul principal nu este ca o placa sa fie imposibil de produs, ci ca placa, cablajul si testul sa fie cumparate separat si validate prea tarziu. Familia IPC ofera un limbaj comun pentru acceptarea PCBA si cablajelor, iar ISO 9000 explica disciplina documentelor si trasabilitatii. Aceste referinte nu inlocuiesc testul robotului, dar reduc interpretarea libera intre buyer, inginer si fabrica.
Roboti industriali si coboti
Controlere, placi de senzori, module de siguranta, interconectari de articulatie si cablaje dinamice pentru celule de productie si manipulare repetitiva.
AGV, AMR si roboti mobili
PCBA pentru BMS, navigatie, incarcare, senzori, comunicatie wireless si surse DC-DC, plus cablaje unde vibratia si accesul la service conteaza.
Sisteme de viziune si senzori
Placi compacte pentru camere, LiDAR, senzori de proximitate, module edge si cablaje ecranate unde zgomotul poate afecta masurarea.
EOAT, grippere si module periferice
Subansambluri cu conectori, LED-uri, electrovalve, senzori si test EOL, utile cand perifericul trebuie livrat gata pentru integrare in celula robotica.
Tabel de capabilitati si limite reale
| Domeniu produs | PCB, PCBA, cablaje, subansambluri electromecanice si box build pentru roboti industriali, coboti, AGV/AMR si echipamente de automatizare |
|---|---|
| Tehnologii tipice | SMT, THT, BGA/QFN, rigid-flex, HDI, cablaje ecranate, cablaje dinamice, programare firmware, ICT/FCT si test EOL |
| Date necesare la RFQ | Gerber sau ODB++, BOM, CPL, desen de asamblare, pinout, firmware, plan de test, forecast si revizie mecanica pentru cablaje |
| Loturi potrivite | Prototip, FAI, lot pilot, NPI, serie mica si serie medie cu revizii controlate si livrari in ferestre de integrare |
| Standarde utile | IPC-A-610 pentru acceptarea PCBA, IPC-J-STD-001 pentru lipire, IPC/WHMA-A-620 pentru cablaje si ISO 9001 pentru control documentar |
| Out of scope clar | Nu vindem certificarea robotului final, software de control al miscarii sau validare de siguranta functionala fara planul clientului |
Limita importanta este certificarea produsului final: putem produce si documenta subansamblurile electronice, dar nu inlocuim laboratorul de siguranta, validarea software-ului de miscare sau aprobarea finala a robotului. Aceasta separare evita asteptari gresite in faza RFQ.
Cum alegi nivelul de integrare
| Scenariu RFQ | Recomandare | Motiv practic |
|---|---|---|
| Robot de laborator sau prototip universitar | PCB prototip + PCBA partial turnkey | Costul si viteza conteaza mai mult decat industrializarea completa; testul poate ramane concentrat pe nodurile critice. |
| Cobot sau robot industrial in NPI | PCBA turnkey + FAI + FCT pe lot pilot | Echipa trebuie sa afle devreme daca defectul vine din placa, firmware, conector, cablaj sau mecanica de integrare. |
| AGV/AMR cu baterie si incarcare | PCB de putere + cablaje ecranate + test EOL | Alimentarea, comunicatia si cablarea sunt interdependente; un pinout gresit sau zgomotul EMI poate bloca validarea vehiculului. |
| Program cu mai multe PO-uri si termene diferite | Plan de control pe comenzi esalonate | Separarea statusului permite livrarea partilor sanatoase si avertizarea timpurie pentru comanda cu risc. |
Tabelul nu spune ca un singur furnizor este automat mai bun. Spune ca, atunci cand defectul poate aparea la interfata dintre PCBA, cablaj si mecanica, costul coordonarii devine parte din costul real al produsului.
Procesul nostru pentru proiecte robotice
Clarificare arhitectura si risc
Separati placile de control, putere, senzori, cablaje si carcase. Stabilim ce se testeaza separat si ce trebuie validat ca subansamblu.
DFM, BOM si DFT
Verificam pad-uri, component footprint, componente MSL, conectori, puncte de test, acces fixture si orice risc de obsolescenta inainte de PO.
Lot pilot si primul articol
Construim primele unitati cu inspectie extinsa, AOI, X-Ray unde este cazul si raport FAI pentru a inchide riscurile de proces.
Test functional si loguri
Pentru PCBA care intra direct in robot, legam firmware-ul, fixture-ul, serialul si rezultatul pass/fail intr-un log usor de auditat.
Livrari controlate pe program
Daca programul are comenzi esalonate sau mai multe subansambluri, raportam statusul pe unitati controlabile, nu intr-un singur raspuns vag.
Acceptare PCBA
IPC-A-610 si IPC-J-STD-001 sunt utile pentru lipire, aspect, curatare si criterii de acceptare pe placi asamblate.
Acceptare cablaje
IPC/WHMA-A-620 ajuta cand robotul are harness-uri cu sertizare, shielding, strain relief si test electric.
Control documentar
ISO 9001:2015 sustine revizia, trasabilitatea, actiunile corective si comunicarea ordonata in programe recurente.
Intrebari frecvente despre electronica pentru robotica
Ce inseamna PCBA pentru robotica in practica?
PCBA pentru robotica inseamna placi asamblate care controleaza motoare, senzori, comunicatie, alimentare sau siguranta intr-un robot real. Nu este doar SMT pe un PCB; de obicei include IPC-A-610 pentru acceptare vizuala, IPC-J-STD-001 pentru lipire, verificare BOM, AOI, X-Ray pentru BGA/QFN si FCT 100% daca placa intra direct in produs. Pentru un robot, defectul poate aparea la interfata dintre placa, cablaj si firmware, de aceea datele de test trebuie legate de revizia produsului.
Cand ar trebui sa combin PCB, PCBA si cablaje la acelasi furnizor pentru un robot?
Combinarea merita cand placa si harness-ul sunt validate in aceeasi fereastra de integrare sau cand conectorii, pinout-ul si routing-ul mecanic pot bloca testul robotului. Intr-un program industrial, un PCBA bun poate pica la integrare daca pinul 1, shielding-ul sau lungimea libera a cablajului nu sunt coordonate. Un flux comun reduce numarul de transferuri intre furnizori si permite test EOL cu placa, cablu, firmware si fixture in aceeasi revizie.
Cum controlez un program PCBA de robotica impartit in mai multe PO-uri?
Controlati programul pe unitati separate: fiecare PO trebuie sa aiba revizie, BOM, termen, status de plata, status materiale, status productie si status test. Cand un rollout de robotica este structurat pe mai multe comenzi cu livrari esalonate, urmarim fiecare comanda separat, confirmam plata si avertizam din timp pentru comanda cu risc de termen, in timp ce celelalte raman pe grafic. Aceasta vizibilitate previne dispute si decizii intarziate.
Ce standarde ar trebui mentionate intr-un RFQ pentru electronica de robotica?
Pentru PCBA mentionati IPC-A-610 si IPC-J-STD-001, iar pentru cablaje mentionati IPC/WHMA-A-620, cu Class 2 sau Class 3 daca aplicatia cere. Pentru sistemul de management si controlul documentelor, ISO 9001:2015 este referinta de baza. Daca robotul intra intr-un lant automotive sau intr-un mediu auditat, IATF 16949 poate deveni relevant. Standardele nu inlocuiesc testul functional, dar reduc interpretarea libera la acceptare.
Ce fisiere trebuie trimise pentru o cotatie corecta?
Trimiteti Gerber sau ODB++, BOM cu part number complet, CPL/pick-and-place, desen de asamblare, schema de test, cerinte de firmware, pinout pentru cablaje si cantitati pe faze: prototip, lot pilot si serie. Pentru roboti mobili sau axe dinamice, adaugati informatii despre vibratie, temperatura, raza de indoire si service. Fara aceste date, furnizorul poate cota doar manopera, nu riscul tehnic real.
Puteti ajuta si cand clientul vine initial doar pentru cablaje?
Da, daca proiectul include si placi electronice sau componente critice. Cand un client cumpara separat cablaje si ansambluri PCB pentru utilaje, putem identifica oportunitatea PCBA, conecta echipa de inginerie cu specialistii de asamblare si consolida sourcing-ul de componente, fabricarea placilor si integrarea PCB/PCBA intr-un singur flux. Pentru robotica, aceeasi logica este utila cand placa, cablul si integrarea ajung in acelasi produs.
Aveti un PCBA, cablaj sau subansamblu pentru robotica?
Trimiteti Gerber-ul, BOM-ul, pinout-ul si calendarul de integrare. Va raspundem cu riscurile principale: materiale, test, revizie, cablaje si daca programul trebuie impartit in livrari controlate.
Continut relevant pentru robotica
Asamblare PCB
SMT, THT, BGA, inspectie si test pentru PCBA
Integrare PCBA si Cablaje
Subansamble cu placa, harness si test functional
Programare Firmware PCBA
Flashing, serializare si test dupa boot
Fixture de Test PCB
ICT/FCT si review DFT pentru serie
Cablaje pentru Robotica
Harness-uri dinamice pentru axe, coboti si AGV/AMR
PCB pentru Robotica
Ghid tehnic despre cerinte PCB in robotica
Livrari Split PI pentru PCBA
Plan de control pentru programe PCBA multi-PO
Industrial
Automatizari, PLC, HMI si control industrial